芝浦工業大学が開発した電動バイク向け運転支援技術、意図を判別し転倒のみ防止
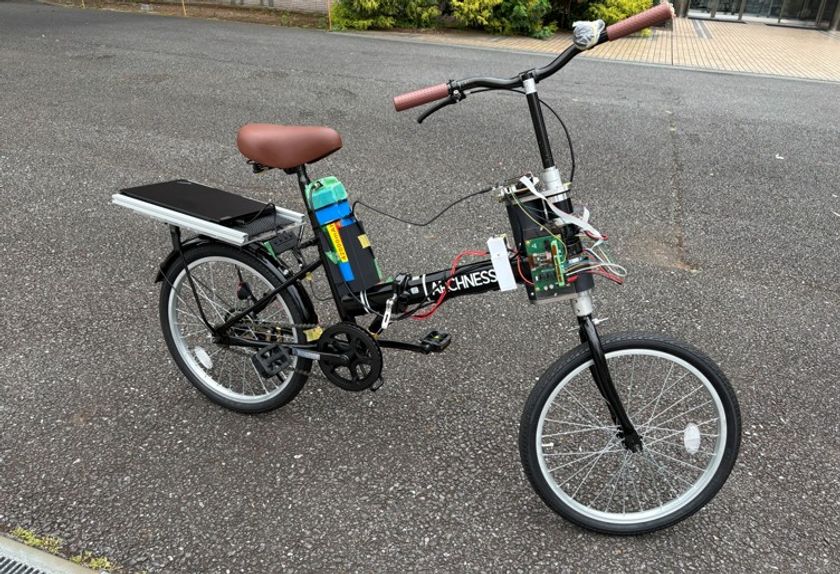
運転者意図認識型・状況適応安定化制御システムが、芝浦工業大学の桑原央明准教授と大学院生の塚瀬翔太氏により開発されました。操舵意図と転倒リスクをリアルタイムで識別し、必要な時だけ制御を行う人間中心の運転支援を実現します。
電動バイクの旋回と転倒を識別する新システム
芝浦工業大学システム理工学部の桑原央明准教授(実世界情報メカトロニクス研究室)と大学院理工学研究科修士課程の塚瀬翔太氏は、運転者の意思を尊重しながら車体の安定化を図る新技術を開発しました。従来の二輪車用安定化制御では、車体の傾きを検知すると一律で姿勢を戻そうとするため、旋回時にも介入が発生し操作感を損なうことが課題でした。本技術はSteer-by-Wire(SBW)技術と人工知能(機械学習)を組み合わせることで、この問題を解決します。
技術の仕組みと研究成果
SBWを採用した実験用電動バイクでは、ハンドルと前輪を機械的に切り離し電気信号で操舵を行います。これにより、運転者がハンドルに加える力と、路面からタイヤが受ける反作用力を分離して取得することが可能になりました。システムは車速や操舵角、車体の傾き、路面反力などの情報を深層学習モデル(LSTM)に入力し、走行状況を「直進」「旋回」「不安定状態」の3つにリアルタイムで分類します。システムが「不安定状態」と判断した場合のみ安定化制御を作動させるため、運転者が意図的に曲がろうとしている際には制御が邪魔をすることなく、安全性の向上と自然な操縦感覚の両立を実現しました。本研究成果は、メカトロニクス分野の国際学術誌「IEEE/ASME Transactions on Mechatronics」に掲載されています。
今後の展望
本技術は、高齢者向けモビリティや電動アシスト自転車、配送モビリティ、自律移動ロボットへの応用が期待されています。今後はより多様な走行環境への対応や、路面状況推定技術の高度化を目指して研究が進められます。
まとめ
芝浦工業大学が開発した「運転者意図認識型・状況適応安定化制御システム」は、運転者の操作意図を正確に読み取ることで、転倒の危険がある場合のみ介入する賢い運転支援を実現しました。今後、多様な二輪モビリティへの社会実装が見込まれます。